(通讯员:曹文亮)2026年10月23日至25日,2026中国车辆控制与智能化大会(CVCI 2026)暨第十届中国自动化学会车辆控制与智能化专业委员会学术年会在上海举行。本届大会由中国自动化学会车辆控制与智能化专业委员会和同济大学联合主办,IEEE系统、人与控制论学会、国际自动控制联合会车辆控制技术委员会、华东师范大学、华东理工大学、上海大学、上海理工大学,以及《Automotive Innovation》《中国公路学报》《交通运输工程学报》《控制与决策》等编辑部协办。
大会围绕车辆控制与智能化领域的前沿理论、关键技术和工程应用展开,旨在搭建高水平学术交流平台,推动控制理论、人工智能与计算技术的交叉融合,促进高校、科研院所与产业界之间的协同合作,为车辆智能化技术创新与产业发展汇聚智慧和力量。
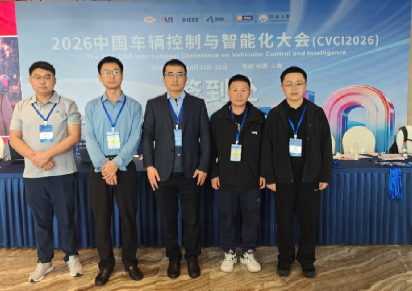
我院师生参加CVCI2026
汽车工程研究院副院长李绍松一行5人参加了本次大会,并围绕车辆控制、智能驾驶和机器人运动控制等方向开展学术交流。其中,曹文亮老师担任“复杂驾驶场景下智能车辆预测、决策与动力学控制”分论坛主席。论坛内容涵盖自动驾驶路径规划、车辆制动与转向控制、移动机器人路径跟踪、行驶风险预测等研究方向,充分展示了智能车辆与机器人控制领域多样化的研究思路和技术成果。
学院师生作学术报告
唐新星教授作“Path Tracking Control of Magnetic Guided Wheeled Mobile Robot”的学术报告,介绍了轮式机器人的开发及路径跟踪控制最新进展,并围绕研究方法、技术路线及工程应用等问题与现场师生进行了深入交流。
2025级博士生黄熙哲作“Intent-Conditioned Interaction Graph Construction for Reinforcement Learning at Unsignalized Intersections”报告。重点介绍了意图条件下的动态图构建方法,实现对不同驾驶意图下周车交互关系的动态建模,为无信号交叉口场景下自动驾驶车辆的交互感知与安全决策提供参考。
2025级博士研究生闻龙作“DCD-YOLO: A Real-Time Traffic Participant Detection Algorithm for Complex Traffic Scenarios”报告。针对复杂交通场景下小目标与遮挡目标检测困难、背景干扰较强及实时性要求较高等问题,介绍了基于YOLOv11n改进的DCD-YOLO实时交通目标检测算法,为复杂交通环境下智能车辆的实时感知与安全运行提供了技术参考。
此次参加CVCI 2026大会,进一步加强了研究院与国内高校、科研院所及相关企业之间的学术联系,拓展了师生的学术视野,提升了研究团队在车辆控制与智能化领域的学术影响力。研究院将以此次会议交流为契机,继续围绕智能车辆动力学控制、车辆协同决策与运动控制等方向开展深入研究,推动高水平科研成果产出与人才培养。
(初审:郜思洋 复审:李绍松 终审:李慧)